自驅動平衡機在微電機轉子動平衡中的應用與優勢
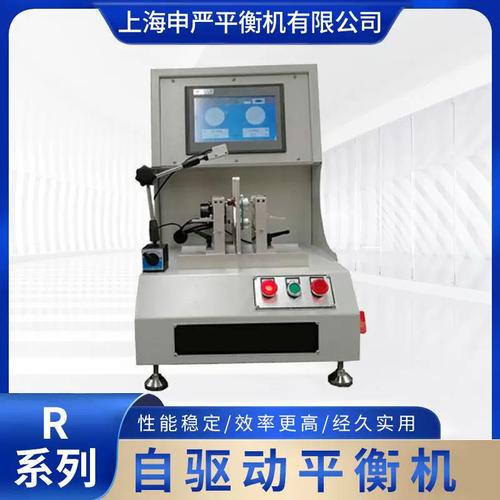
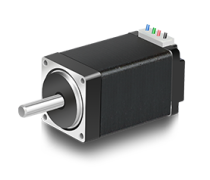
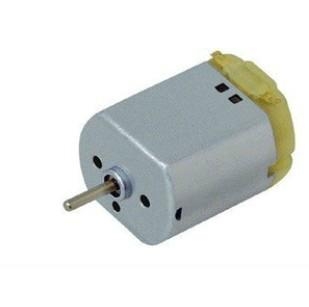
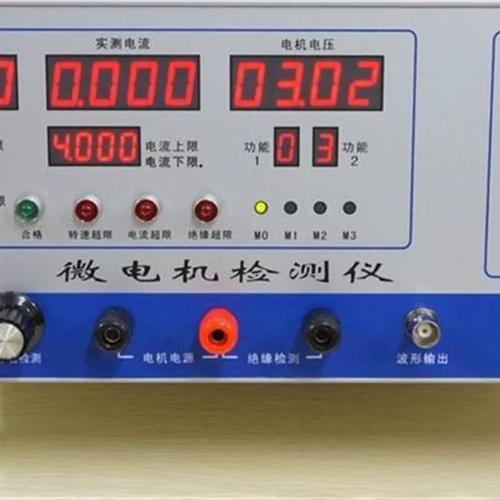
在微電機制造領域,轉子動平衡是保證產品性能、降低振動與噪音的關鍵工序。傳統的動平衡機往往需要外部驅動裝置(如皮帶、氣動或伺服電機)來帶動轉子旋轉,而自驅動平衡機(又稱自驅動整機動平衡機)則顛覆了這一模式,尤其適用于微電機轉子的精密平衡。\n\n一、什么是自驅動整機動平衡機?\n自驅動平衡機是指利用被測轉子自身的驅動系統(即微電機本體)直接驅動轉子旋轉,無需額外外部驅動。對于微電機而言,定子和轉子已裝配成整機,只要接通電源,微電機即可自行運轉。平衡機通過內置或外接的電源與控制模塊,讓微電機按設定轉速旋轉,同時利用高精度振動傳感器采集不平衡信號,經分析系統計算出去重或加重的確位置與質量。\n\n二、微電機轉子動平衡的特殊性\n微電機轉子(如用于無人機、電動工具、醫療器械、汽車電子等領域的空心杯電機、無刷電機、有刷電機轉子)通常尺寸小、重量輕、轉速高(可達每分鐘數萬轉)。微小的不平衡量都可能引起劇烈振動,導致軸承磨損、噪音增大、壽命縮短。傳統平衡機在裝夾和驅動微小轉子時容易引入額外誤差,而自驅動模式則消除了驅動皮帶或聯軸器帶來的干擾,真實反映整機狀態下的不平衡分布。\n\n三、自驅動平衡機的工作原理\n1. 安裝:將已裝配好的微電機定子與轉子整體固定在平衡機支架上,允許電機在一定角度內自由擺動或通過彈性元件支撐。\n2. 驅動:接通微電機電源,使其穩定旋轉。平衡機可調節電壓或PWM信號,使電機達到預設平衡轉速(通常為工作轉速或特定測試轉速)。\n3. 測量:高靈敏度壓電式或電容式振動傳感器檢測電機外殼或軸的振動信號,轉速傳感器提供相位參考。\n4. 解算:信號處理系統通過傅里葉變換分離出不平衡量的幅值與相位,自動計算校正方案(去重鉆孔、銑削或加重涂膠)。\n5. 校正與復測:根據方案進行去重或加重,然后再次驅動電機轉子進行驗證,直至剩余不平衡量達到精度等級(如G1.0、G0.4等)。\n\n四、主要優勢\n1. 消除外部驅動誤差:沒有皮帶、聯軸器等中間環節,測量結果直接體現微電機轉子的真實不平衡狀態。\n2. 更貼近實際工況:整機平衡更符合微電機在最終產品中的安裝邊界條件,避免二次裝夾帶來的偏差。\n3. 高效省時:免去裝夾驅動工裝,操作簡便,節拍快,適合大批量生產線的在線動平衡。\n4. 兼容性強:可通過編程匹配不同型號微電機的電壓、轉速和轉向要求,適用多種無人機電機、無刷電機等。\n5. 減少損傷:避免外部驅動對轉子軸伸或軸承的機械應力,保護精密微電機。\n\n五、應用場景\n自驅動整機動平衡機已廣泛應用于:\n- 無人機航模微電機:高轉速對平衡要求苛刻,自驅動全檢成為標配。\n- 電動工具電機:轉子細長,易產生不平衡,自驅動平衡有效提升壽命。\n- 汽車電子電機(如座椅、后視鏡、 EPS電機):要求在車載工況下低噪音,整機平衡更符合需求。\n- 醫療與家電無刷電機:如呼吸機、離心機、吸塵器電機,需改善振動與噪音。\n\n六、選型要點\n選擇微電機自驅動平衡機時,應關注:\n- 最高平衡轉速范圍是否覆蓋電機工作轉速;\n- 不平衡量減少率(URR)與最小可達剩余不平衡量(Umar);\n- 是否支持多種電機驅動模式(直流、無刷、 PWM等);\n- 測量系統的抗干擾能力和重復精度;\n- 自動校正能力與兼容的生產線接口。\n\n七、\n自驅動整機動平衡機代表了微電機轉子平衡技術的發展方向:更真實、更高效、更精密。隨著微電機向高速化、輕量化邁進,這種“讓電機自己驅 動自己”的平衡方式將發揮不可替代的作用,為提升微電機的整體品質提供堅實保障。
如若轉載,請注明出處:http://www.ok168ok.net.cn/product/46.html
更新時間:2026-09-19 17:56:52